必要な製品がすぐに見つかります。
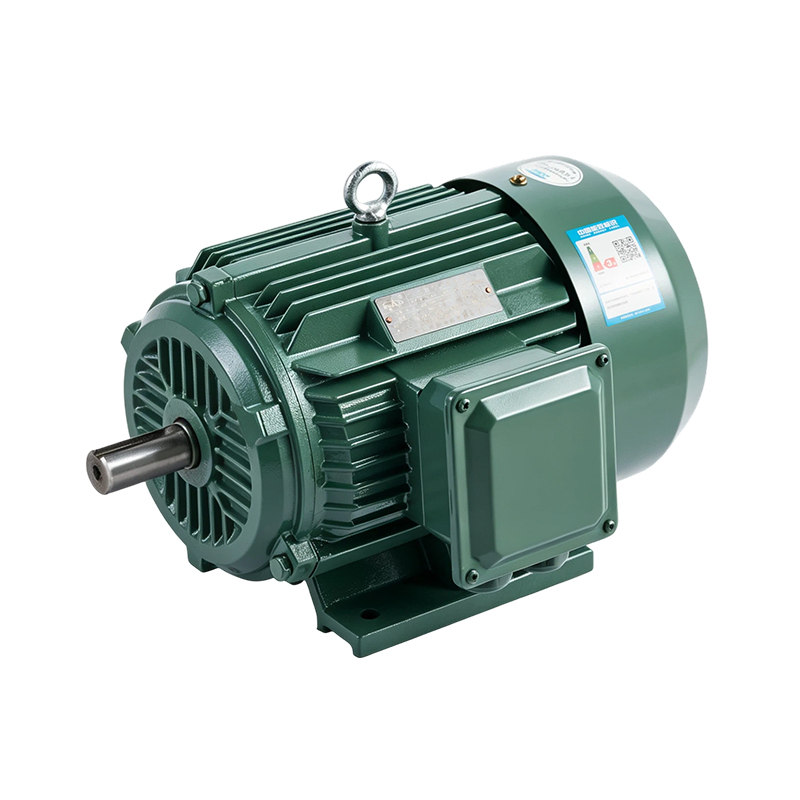
15kW のポンプ モーターはベンチ テストに合格し、80% の負荷で 20 分後にサーマル リレーをトリップさせることができます。多くの場合、原因は巻線ではなく、負荷トルク、冷却、および選択したモーターの種類間の不一致です。三相非同期誘導モーターは成熟した自己始動機ですが、即購入可能な商品ではありません。実際的な結論: 価格を比較する前に、トルク プロファイル、デューティ サイクル、効率クラス、エンクロージャ、制御方法によって選択してください。これら 5 つのポイントを正しく理解すれば、通常、モーターは何年も静かに動作します。 1 つでも欠けると、カップリング、コンタクタ、またはギアボックスが次の弱点になる可能性があります。
このガイドでは、モーターがどのように動作するか、滑りと効率が実際の運転コストに影響を与える場所、および調達とメンテナンスのリスクを軽減するチェックについて説明します。
三相固定子巻線が回転磁界を生成します。フィールド速度は同期速度:n s = 120f / p、ここで、f は電源周波数、p は極数です。 50 Hz では、4 極モーターの同期速度は 1,500 rpm です。ローターはその速度では回転しません。回転磁界とローターバーの間の相対運動によりローター内に電流が誘導され、その電流によってトルクが生成されます。同期速度とローター速度の差はスリップであり、通常は全負荷時に数パーセントです。
スリップは不良品ではありません。機械にトルクを伝える機構です。特定の負荷でスリップが小さすぎる場合は、過大なモーターが軽負荷で動作していることを示している可能性があります。スリップが多すぎると、過負荷、低電圧、またはローターの問題が発生する可能性があります。クランプメーター、タコメーター、銘板のチェックは推測以上のことを物語ります。
このグラフでは、一般的な 4 極、50 Hz の例を使用しています。実際の滑りはローターの抵抗、負荷、設計によって異なります。たとえ両方が 4 極マシンであっても、全負荷時に定格 1,450 rpm のモーターと定格 1,480 rpm のモーターは同じではありません。
IEC 60034-30-1 は、ライン給電誘導モーターの効率クラスを設定しています。 IE3 は一般的な高効率ベースラインです。 IE4はスーパープレミアムクラスです。違いはラベルだけではありません。通常、効率が高くなると、活性物質が増え、製造管理が厳しくなり、価格が異なります。年間 4,000 時間稼働するモーターの場合、2 ポイントの効率向上は少額の購入プレミアムを上回る可能性がありますが、その見返りは負荷プロファイル、エネルギー価格、実際の時間によって異なります。
カタログの見出しではなく、銘板と試験証明書を使用してください。デューティが可変の場合は、全負荷および部分負荷での効率を確認します。 100% の負荷では効率が高いモーターでも、年間のほとんどは 30% の負荷で動作する場合、期待される節約効果が得られない可能性があります。より詳細なクラスの比較については、これを参照してください IE3 と IE4 モーターの比較 .
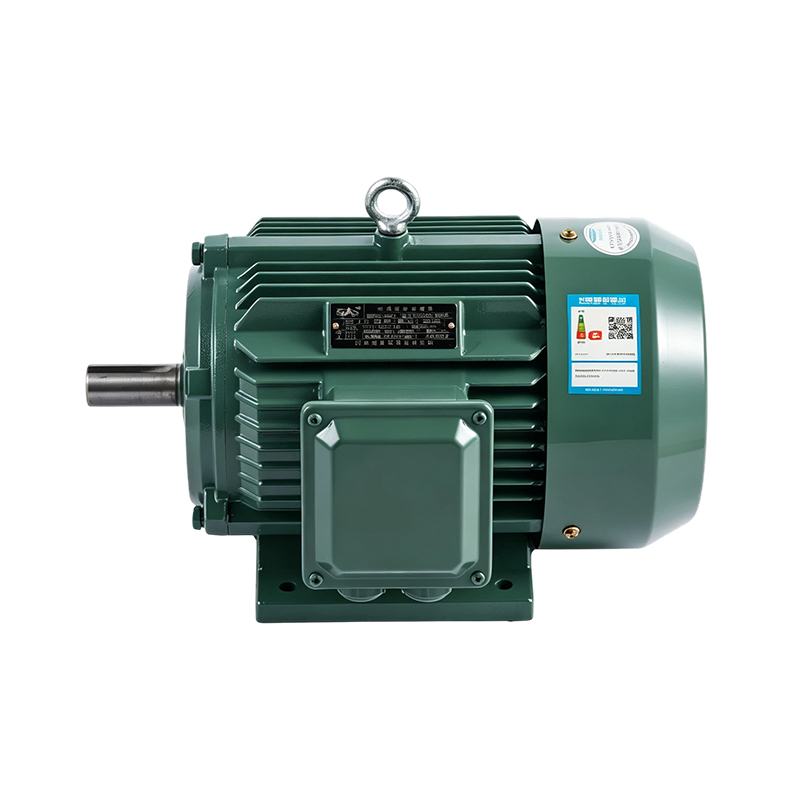 YE3/IE3 汎用高効率4極誘導モータ 0.55 ~ 315 kW、1500 RPM シリーズを選択する前に、銘板効率、フレーム、取り付け、および駆動機械のデューティを確認してください。 製品を見る→
汎用4極用途の場合は高効率YE3/IE3シリーズを出発点としますが、フレーム、取付、効率データは被駆動機械と照らし合わせてご確認ください。
kWではなくトルクから始めてください。コンベア、クラッシャー、容積式ポンプには、高い始動トルクと負荷を加速できる設計が必要な場合があります。ファンまたは遠心ポンプは通常、始動要求が低くなります。モーターには、電圧降下を乗り切るのに十分な破壊トルクと、過度の加熱なしに被駆動機械を加速するのに十分な始動トルクが必要です。
以下の表は、一般的な購入リスクを小切手に換算したものです。
| 要件 | 何を確認するか | 見逃した場合のリスク |
|---|---|---|
| 負荷トルクと起動プロファイル | 始動トルク、プルアップトルク、ブレークダウントルクを被駆動機械の曲線と比較します。 | 失速、カップリングの摩耗、迷惑トリップ |
| デューティサイクル | 連続、断続、逆転、時間ごとの始動 | 過熱して絶縁寿命が短くなる |
| 環境 | 塵埃、水、湿気、周囲温度、有害ガス | 腐食、絶縁不良、危険な動作 |
| 効率と力率 | IE3 または IE4 クラス、部分負荷効率、ユーティリティ リベート | ランニングコストが高く、電流が大きすぎる |
| 実装と制御 | フットまたはフランジ、シャフトフィット、DOL、ソフトスターター、VFD、ブレーキ | 振動、ベアリングの故障、高調波、絶縁応力 |
採掘や重量物運搬の場合、デューティ サイクルには粉塵、衝撃荷重、頻繁な始動が含まれることがよくあります。周囲の機器もモーターと同じように注意する必要があります。あ 鉱山機械ソリューションの概要 それらのチェックを組み立てるのに役立ちます。
負荷が位置を保持するか急速に停止する必要がある場合、ブレーキモーターが選択を変更します。ブレーキトルク、リリース時間、時間当たりの始動時間を確認してください。汎用位置決めブレーキモーターは、保持ブレーキとは別の購入となります。
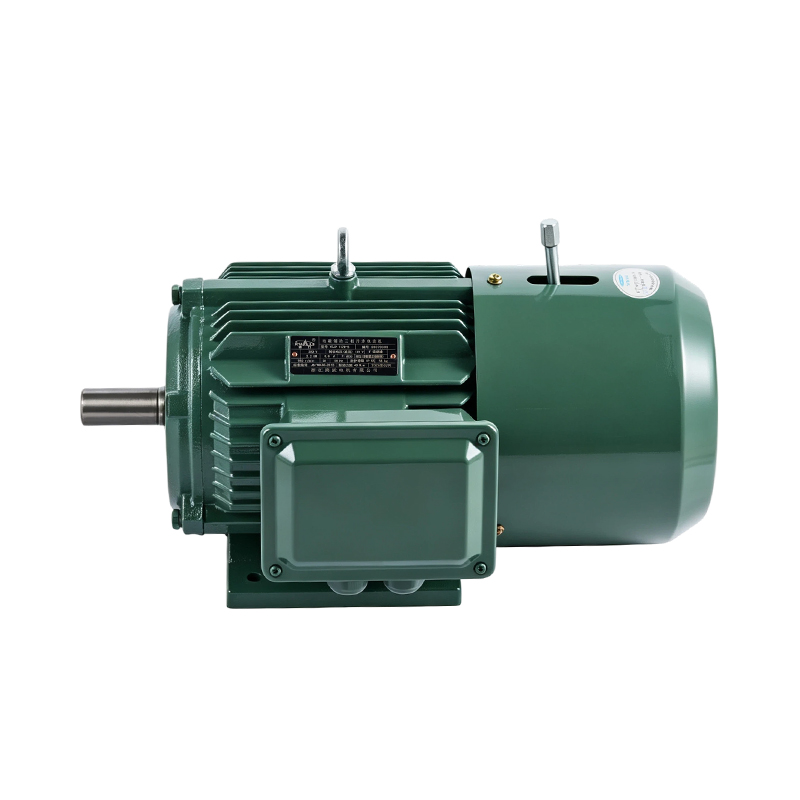 YEJ2 汎用位置決めブレーキモータ 4極 位置を停止または保持するには、この 0.55 ~ 45 kW ブレーキ モーターのブレーキ トルク、リリース時間、および負荷に対して 1 時間あたりの始動数を確認する必要があります。 製品を見る→
基本的なかご型モーターは、アプリケーションで停止、危険な場所、または速度制御を追加するとファミリーになります。反駆動側にブレーキを内蔵した電磁ブレーキモーターです。惰性走行が許容されないホイスト、包装機、位置決め軸に使用されます。ブレーキトルクと負荷トルク、リリース時間とサイクルタイム、およびブレーキ摩耗と時間あたりの始動時間をチェックします。ブレーキは十分強力でも解放が遅いとオーバーヒートする可能性があります。
防爆モーターは、より重い箱に入った通常のモーターとは異なります。エンクロージャ、火炎経路、端子室、および認証は、危険場所の分類およびガス グループと一致する必要があります。よくある間違いは、Ex マーキング、温度クラス、および現地の承認要件を無視して、kW とフレームで選択することです。粉塵またはガス地帯では、モーターの銘板と証明書は安全ケースの一部です。
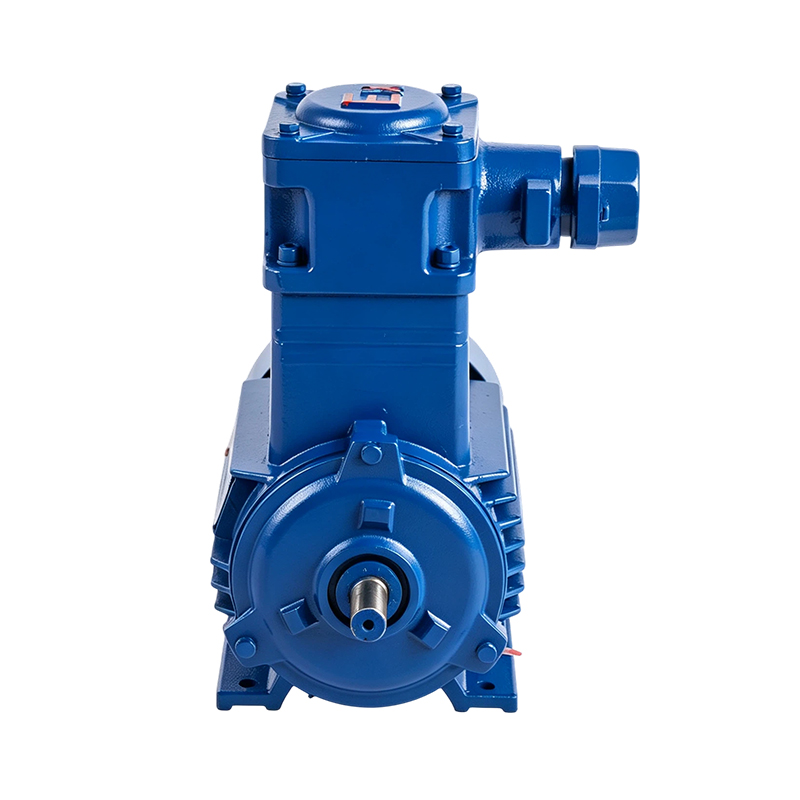 YBX3 標準防爆形4極誘導モータ 有害ガスまたは粉塵エリア用の 0.12 ~ 315 kW Exd IIB T4/CT4 モーター。 Ex マーキング、温度クラス、ゾーンに対する現地の承認を確認します。 製品を見る→
可変周波数デューティは新たな層を追加します。標準的なモーターは、定義された速度範囲内で VFD 上で動作できますが、絶縁、ベアリング電流、低速での冷却、およびケーブルの長さを検討する必要があります。ベース速度以下で一定のトルクが必要な場合は、インバータ駆動モーターと個別の冷却ファンが一般的です。
早期の失敗のほとんどは、不思議なものではありません。これらは、位置ずれ、過負荷、湿気、端子の緩み、冷却の詰まりなどが原因で発生します。全閉外扇誘導電動機の主なチェックポイントを図に示します。
始動前に、シャフトの位置合わせとベルトの張力を確認し、ファン カバーと冷却フィンに汚れがないことを確認し、メーカーのデータと照合して端子トルクを確認します。モーターを湿った状態で保管した場合は、絶縁抵抗を測定します。始動後、定常負荷時の全相の電流、振動、軸受温度を記録します。数パーセントの位相の不均衡により、顕著な電流の不均衡と余分な発熱が発生する可能性があります。
ポンプ、ファン、コンベア、コンプレッサー、工作機械、および堅牢な自己始動モーターが必要とされるその他の産業用負荷を駆動します。
IEC 60034-30-1 では、IE4 の最小効率クラスは IE3 よりも高くなりますが、節約できるかどうかは負荷プロファイル、実行時間、購入価格によって異なります。
I = P / (√3 × V × 力率 × 効率) を使用します。P の単位はワットです。可能な場合はネームプレートの値を使用します。その結果、ケーブルと保護チェックの見積もりが得られます。
一般的な原因としては、過負荷、低電圧、位相の不均衡、冷却の妨げ、周囲温度の高さ、1 時間あたりの起動回数の多さなどが挙げられます。
はい、モーターの承認された速度範囲内です。絶縁、低速冷却、ケーブル長、ベアリング電流を確認してください。インバータデューティ設計は、ベース速度以下の一定トルクを実現するために推奨されます。
Ex マーキング、ガスまたは粉塵グループ、温度クラス、エンクロージャ、フレーム、取り付け、および証明書と一致します。危険区域では標準モーターを置き換えないでください。