
クイックアンサー: 2 極、4 極、6 極モーターの違い
極の数によって回転磁界の回転速度が決まり、それによって三相誘導モーターの速度クラスが決まります。 50Hz 電源では、2 極モーターの同期速度は次のとおりです。 3,000rpm 、4極モーター 1,500rpm そして6極モーター 1,000rpm 。 60Hz 電源では、同じ 3 つの設計が 3,600、1,800、1,200rpm で動作します。
2極:3,000rpm 4極:1,500rpm 6極:1,000rpm 50Hz同期速度
同じキロワット定格では、低速のモーターの方がより多くのシャフト トルクを生成するため、6 極マシンは同じ出力の 2 極マシンの約 3 倍のトルクを生成します。この余分なトルクには、より大きなフレーム、異なるノイズプロファイル、および駆動される機器との異なるマッチングが伴います。したがって、三相 AC 誘導モーターは、まず速度、次にトルク、負荷の種類、およびデューティによって選択する必要があります。
簡単な選択ガイド
- 2極: 遠心ファン、高揚程ポンプ、一部のコンプレッサーなどの高速負荷。
- 4極: コンベヤ、ミキサー、ポンプ、工作機械に最も一般的な汎用品です。
- 6極: 破砕機、大型ファン、ホイスト、ダイレクトドライブ機器などの低速、高トルク、静かな運転。
この記事の値は、標準の同期速度関係および浙江快悦汽車有限公司発行のカタログ情報に基づいています。数値が測定結果ではなく実施例である場合、本文にはそのように記載されています。
極数によって三相 AC 誘導モーターの速度が設定される仕組み
三相 AC モーターは、平衡三相電流が固定子巻線を流れると回転磁界を生成します。磁界は同期速度で回転しますが、これは電源周波数と固定子に巻かれた極の数のみに依存します。この関係は、電気機械コースで最初に教えられる公式の 1 つです。
Ns = 120 × f / P
Ns は同期速度 (rpm)、f は供給周波数 (ヘルツ)、P は極数です。 50 Hz の 4 極モーターは 120 x 50 / 4 = 1,500rpm を与えます。極数が 2 倍になると速度は半分になります。そのため、速度クラスは 50 Hz で 3,000、1,500、1,000、750rpm のパターンに従います。
ローターが同期速度に達しない理由
ローターは、回転磁界がその導体に誘導する電流によって回転します。この誘導は、ローターがフィールドよりもわずかに遅く移動する場合にのみ発生します。この速度差をスリップといいます。 50 Hz の電源で 1,450 rpm で動作する 4 極モーターのスリップは約 3.3パーセント 、(1,500 マイナス 1,450) を 1,500 で割って計算されます。これが、この機械が非同期モーターとも呼ばれる理由です。
| 極数 | 50Hz同期 | 60Hz同期 | 50 Hz での一般的な銘板 |
|---|---|---|---|
| 2極 | 3,000rpm | 3,600rpm | 2,900~2,970rpm |
| 4極 | 1,500rpm | 1,800rpm | 1,430~1,480rpm |
| 6極 | 1,000rpm | 1,200 rpm | 950~990rpm |
| 8極 | 750 rpm | 900rpm | 710~740rpm |
2 極モーター: ファン、ポンプ、コンプレッサー用の高速
2 極モーターは最速の標準速度クラスで、同期速度は 50 Hz で 3,000rpm、60 Hz で 3,600 rpm です。その巻線のコイル グループは最小限であるため、ステーターはコンパクトに保たれ、所定の電力に対してローターの直径は控えめに保たれます。高いシャフト速度が必要な負荷の場合、多くの場合、ギアボックスやベルトを使用せずにモーターを直接結合できます。
2 極モーターが適合する場所
高揚程、高速ブロワー、一部のスクリューコンプレッサー設計、および工作機械スピンドルを必要とする遠心ポンプが一般的に適合します。遠心荷重の場合、親和性の法則が適用されます。流れは速度に比例して変化し、ヘッドは速度の 2 乗に比例し、パワーは速度の 3 乗に比例します。高速モーターにより、小さなインペラが必要な揚程に達するため、ポンプ セットがコンパクトに保たれます。
エネルギーに敏感な現場では、 産業用ポンプ用IE3モーター 2極クラスでは、ポンプの動作点がモータ定格に近い場合、長時間の運転によるデューティサイクルの損失を低減できます。
4 極モーター: 汎用主力製品
4 極モーターは、50 Hz で 1,500 rpm、60 Hz で 1,800 rpm で動作し、三相誘導モーターの中で最も広く在庫されている構成です。多くのカタログフレーム表、取り付け寸法、効率表がそれに基づいて記載されており、その速度は日常の機械装置の非常に多くの部分に適合します。
バランスの取れた速度とトルク
同じ出力の 2 極マシンと比較して、4 極マシンは定格トルクが約 2 倍、シャフト速度が半分になります。このバランスは、ベルトドライブ、ギアボックス、ダイレクトカップリングでも同様に機能します。騒音と振動は 2 極設計よりも低く、通常、ベアリングの寿命は小さな位置合わせ誤差の影響を受けにくくなります。
一般的な用途
- ベルトコンベア、スクリューコンベア、ミキサー、撹拌機。
- 一般水ポンプ、循環ポンプ。
- ベルトを介して駆動されるピストン式エアコンプレッサー。
- 工作機械、包装ライン、繊維機器。
アン エアコンプレッサー用IE3モーター コンプレッサーは長時間稼働することが多く、速度が一般的なベルト比に適合するため、4 極クラスではよく使用される仕様です。コンプレッサーメーカーは必要なシャフト速度と始動トルクを明示しており、通常はこれら 2 つの数値によって 2 極と 4 極の間が決まります。
6 極モーター: 低速、高トルク、静かな運転
6 極モーターは、50 Hz では 1,000rpm、60 Hz では 1,200 rpm で回転します。同等の出力で、2 極機の定格トルクの約 3 倍を供給します。フレームは大きくて重いですが、速度が低いため、ファンの騒音、ベアリング速度、ローターにかかる遠心応力が軽減されます。
遅いほど適切な場合
1,500 rpm を動作速度まで下げるためにギアボックスが必要な機器では、6 極モーターを直接使用できる場合があります。大型ファン、粉砕機、ボールミル、重量コンベヤ、ホイストなどが代表的な例です。減速ステージを削除するとドライブトレインを簡素化できますが、利用可能なスペースに合わせてより大きなモーターフレームを取り付ける必要があります。
8 極および低速モーターに関する注意事項
アン 8 pole motor runs at 750 rpm on 50 Hz and delivers about four times the torque of a 2 pole machine at equal power. These motors suit low speed direct drive loads such as slow fans and some pumps. Frame size grows quickly, so most buyers compare an 8 pole motor against a 6 pole motor with a gearbox before deciding.
- 低速で重い負荷を直接駆動します。
- 居住中の建物や換気プラントの騒音を低減します。
- ベアリング速度が低いため、長時間の連続使用に適しています。
トルクとフレームサイズ: 11 kW で動作した例
シャフト出力は、トルクに角速度を乗じたものと等しくなります。実際の単位では、トルク (ニュートン メートル) は約 9,550 x 電力 (キロワット) / 速度 (rpm) です。出力が一定の場合、速度が低下するとトルクが増加します。以下の表では、11 kW 定格と、一般的な銘板値に近い想定される全負荷速度を使用しています。これらは計算上の説明図であり、特定のモーターのカタログデータではありません。
| 極数 | 想定速度 | 11kWのトルク | 対 2 ポール |
|---|---|---|---|
| 2極 | 2,930rpm | 35.9Nm | 1.0× |
| 4極 | 1,460rpm | 72.0Nm | 2.0× |
| 6極 | 970rpm | 108.3Nm | 3.0× |
| 8極 | 730rpm | 143.9Nm | 4.0× |
ロータとステータの寸法は、トルクに関係する磁束と熱負荷に耐えられるようにサイズ設定されているため、フレーム サイズはパワーよりもトルクに密接に依存します。同じキロワット定格の 6 極モーターが通常、兄弟の 4 極モーターよりも長く、または幅が広いのはこのためであり、設計の早い段階で取り付けスペースを確認する必要があるのはこのためです。
2 極 vs 4 極 vs 6 極: 並べて比較
この表は、主な相違点を 1 か所にまとめたものです。最初のスクリーニングステップとして使用し、銘板と被駆動機器のデータシートと照合して詳細を確認します。
| 特徴 | 2極 | 4極 | 6極 |
|---|---|---|---|
| 同期速度 | 3,000rpm | 1,500rpm | 1,000rpm |
| 定格トルク | 最低 | 中 | より高い |
| フレームサイズ | 最もコンパクト | 中等度 | より大きな |
| 騒音傾向 | より高い | 中等度 | 下位 |
| 一般的なドライブ | ファンまたはポンプに直接接続 | ベルト、ギアボックス、またはダイレクト | 低速ロードに直接対応 |
| 一般的な負荷 | ファン、高揚程ポンプ | コンベヤー、ミキサー、ポンプ | クラッシャー、ホイスト、スローファン |
一目でわかる速度とパフォーマンスのグラフ
以下の 3 つのグラフは、上記の式と比較を図に変換したものです。最初の 2 つは計算された同期速度を使用し、3 つ目はテスト データではなく例示的なエンジニアリング スケールです。
60 Hz 電源での同期速度
60 Hz を使用する市場では、同じ極数の 50 Hz の値よりも 20 パーセント高い速度が見られます。 50 Hz 用に製造されたモーターは、銘板の電圧と周波数データを確認した後のみ 60 Hz で動作させる必要があります。
50 Hz および 60 Hz での極数に対する速度
折れ線グラフは、ポールを追加すると速度がどのくらい早く低下するかを示します。 2 極から 4 極への降下は絶対的に大きく、6 極から 8 極への変化は小さい。これが、2 極、4 極、および 6 極モータがほとんどの産業用途をカバーできる理由の 1 つです。
相対適合レーダーチャート
レーダー チャートは、1 ~ 5 の相対スケールを使用して、5 つの品質に関する 3 つの速度クラスを比較します。これは、測定されたテスト結果ではなく、前述の一般的な傾向に基づいて構築された工学的判断補助であり、個々のモーターの設計は異なります。
三相 AC モーターの内部: 極の由来
極数は追加パーツではありません。これは、固定子コアのスロット内に固定子巻線がどのように配置されるかによって設定されます。 2 極巻線ではボアの周りに 1 つの N 極と 1 つの S 極が作成され、4 極巻線では各 2 つが作成され、6 極巻線では各 3 つが作成されます。外側のフレームは 3 つのクラスでほぼ同じに見えるため、ネームプレートがスピード クラスを読み取る唯一の信頼できる方法です。
主要な部分とその機能
- ステーターコアと巻線: 三相電流を流し、回転磁界を作成します。巻線レイアウトによって極数が設定されます。
- かご型ローター: エンドリングで結合されたバーは誘導電流を流し、ブラシやスリップリングを使用せずにトルクを生成します。
- フレームとフィン: ステーターを保持し、冷却空気に熱を放出する鋳鉄またはアルミニウム合金のハウジング。
- エンドカバーs and bearings: シャフトを所定の位置に保持し、ラジアル荷重とアキシアル荷重を負荷します。
- 端子箱: 電源ケーブルが巻線に接続される場所は、銘板に従ってスターまたはデルタ配置になります。
被駆動機器に合わせた極数の調整
モーターのカタログではなく負荷から開始すると、ほとんどの選択エラーを回避できます。被駆動機器は、必要なシャフト速度、トルク曲線、およびデューティ サイクルを設定します。通常、機械的な複雑さが最も少なく、これら 3 つの項目を満たす極数が適切です。
産業用ポンプ用IE3モーター
ポンプは年間数千時間も稼働することが多いため、モーターの損失は安定した電力負荷に変換されます。ポンプと IE3 モーターを組み合わせることで、これらの損失が軽減され、極数をポンプの設計に一致させることで、動作点をポンプの最高効率範囲に近づけることができます。親和性の法則は、なぜ速度が重要なのかも示しています。0.8 の 3 乗は 0.512 であるため、遠心ポンプの速度を 80% に下げるとシャフト出力は約 51% に減少します。
エアコンプレッサー用IE3モーター
コンプレッサーの負荷は、高い始動トルクと長い運転時間を組み合わせます。 IE3モーターは巻線内部の発熱を抑え、連続負荷下でも安定した動作をサポートします。ご注文前に、コンプレッサーの無負荷および負荷始動要件に対するモーターの始動トルクを確認してください。
IE3 と IE2 三相モーター: 銘板以外の違い
IE は International Efficiency の略で、IEC 60034-30-1 規格に記載されているモーター効率レベルの分類です。 2025 年版では、IE5 を含むようにフレームワークが拡張され、2、4、6、8 極構成で 0.12 kW から 1,000 kW までのシングルスピード AC モーターがカバーされます。スケールが上がるごとに、同じ出力におけるモーターの電気損失が低下します。
実際の効果は走行時間に現れます。全負荷時の 75 kW の出力を考えてみましょう。効率 94% の場合、モーターは電源から約 79.8 kW を消費し、95% の場合、約 78.9 kW を消費します。その差は約0.84kWで、これは6,000運転時間以上に相当します。 年間5,000kWh 。これは計算例であり、実際の節約量は負荷プロファイルとモーターの設計によって異なります。
効率クラスを正しく読む
- プレミアムや高効率などのマーケティング用語に頼るのではなく、銘板に印刷されている IE クラスを確認してください。
- 2 極、4 極、6 極モータでは効率の値が異なるため、同じ極数と電力定格で効率を比較してください。
- モーターが全負荷で動作しない場合は、75 パーセントの負荷および 50 パーセントの負荷での部分負荷効率を求めます。
- 効率的なモーターは古い設計よりもわずかに高速で動作することが多く、ファンやポンプの負荷にかかる電力が増加する可能性があることに注意してください。
適切な極数を段階的に選択する方法
いくつかのモーターが紙の上では似ているように見える場合でも、短く順序付けられたルーチンによって決定が明確になります。
- 被駆動機器のデータシートから、必要なシャフト速度とその速度での出力を書き留めます。
- 定格速度が利用可能な供給周波数の数値に最も近い極数を選択してください。
- モーターの始動トルクとブレークダウントルクに対して、始動時およびピーク負荷時のトルク要求を確認します。
- 電圧、周波数、デューティクラス、周囲温度、高度、取り付け配置を確認してください。
- 低速モーターは同じ出力でも大きなフレームを備えているため、利用可能なスペースを確認してください。
- 長時間実行の共通ベースラインとして IE3 を使用して、効率クラスを選択します。
- エンクロージャの保護、絶縁クラス、およびブレーキや防爆などの特別な要件を確認します。
- 納品時に完全な銘板を注文仕様書と照らし合わせて確認してください。
可変周波数ドライブと多速度モーター
周波数インバータは、供給周波数を変更することによってモータの速度を変更するため、速度が基準値を上回ったり下回ったりする間、極数は固定されたままになります。 25 Hz インバーター出力の 4 極モーターの同期速度は 750 rpm です。これは、速度制御により需要が変化してもエネルギーを節約できるポンプやファンに役立ちます。
インバータデューティの確認ポイント
- シャフトにファンが取り付けられたモーターでは低速で冷却が低下するため、連続的な低速トルクではディレーティングのチェックが必要になる場合があります。
- 絶縁体とベアリングはインバーターのスイッチングにより大きな応力を受けるため、この目的のためにインバーターのデューティ設計が利用可能です。
- 基本周波数を大きく上回って動作すると、モーターが界磁弱め領域に入るため、利用可能なトルクが減少します。
多速度極切り替えモーター
2 つまたは 3 つの固定速度のみが必要な場合、多速度モーターは巻線の接続を変更して極数を切り替えます。 2 速度設計では、1,500 rpm と 3,000 rpm、または 1,000 rpm と 1,500 rpm を提供できます。これらのモーターは、2 段階ファンや低速モードと高速モードを備えた機械などの単純な用途のインバーターのコストと複雑さを回避します。
避けるべきよくある選択ミス
スピード クラスの選択に関する現場での問題のほとんどは、短いリストの見落としに遡ります。
- キロワットのみの読み取り: 同じ kW の 2 つのモーターでも、極数が異なるとトルクが 2 倍以上異なる可能性があります。
- フレームサイズのみでモーターを交換する場合: 同じ取り付けで異なる極数に交換すると、被駆動機械の速度が変わります。
- スリップの差を無視する: より効率的なモーターは数 rpm で高速に動作する可能性があるため、ポンプとファンの負荷が増加する可能性があります。
- 50 Hz のモーターをチェックなしで 60 Hz で実行する場合: 速度が 20% 向上し、電圧のマッチングが重要になります。
- 大幅なオーバーサイズ: 負荷の軽いモーターは、負荷に近いサイズのモーターよりも低い効率と力率で動作します。
- 始動トルクチェックをスキップする場合: コンプレッサーやコンベアに負荷がかかると、小さなフレームが提供するよりも大きなトルクが必要になる場合があります。
Zhejiang Kuayue Motor: 産業ユーザー向け IE3 モーター メーカー
Zhejiang Kuayue Motor Co., Ltd.は、研究開発、生産、販売、輸出を一体化した輸出志向のメーカーです。同社は浙江省台州市鹿橋区に位置しており、 34年 自動車業界での経験。として IE3モーターメーカー 三相誘導モーターのサプライヤーとして、世界中の顧客に三相非同期モーターと産業用ポンプのソリューションを提供しています。
三相非同期モータの製品範囲は、高速軽負荷デューティから低速重負荷デューティまで、2、4、6、8 極構成をカバーしています。ハウジングは高強度鋳鉄または軽量アルミニウム合金で作られており、クラス F 絶縁および IP55 保護を備えています。モーターは、鉱山、化学処理、ポンプおよび HVAC、繊維、昇降、工作機械、港湾建設機械に使用され、ヨーロッパ、アメリカ、東南アジア、中東に輸出されています。
特別な構成は、炭鉱や石油化学プラントなどの環境向けの多速度モーター、電磁ブレーキモーター、可変周波数モーター、防爆モーターなど、標準的な用途を超えて拡張されています。
Kuayue Motor の極数別三相モーター
以下のカードは、上で説明した 2 極、4 極、および 6 極のクラスに一致する三相非同期モーター カタログのモーターを示しています。仕様については、それぞれの製品ページにリンクしています。
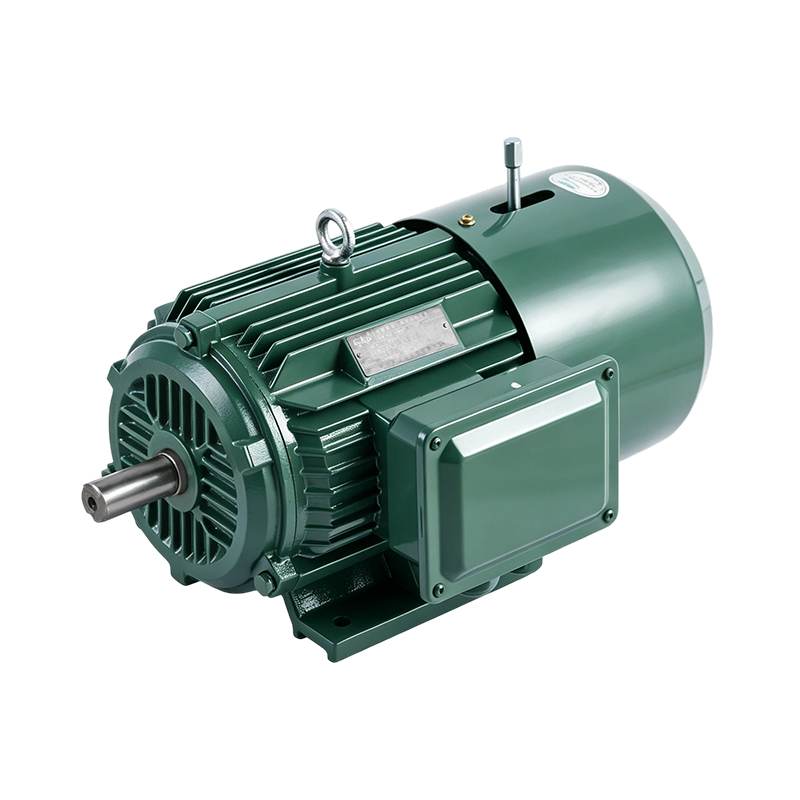
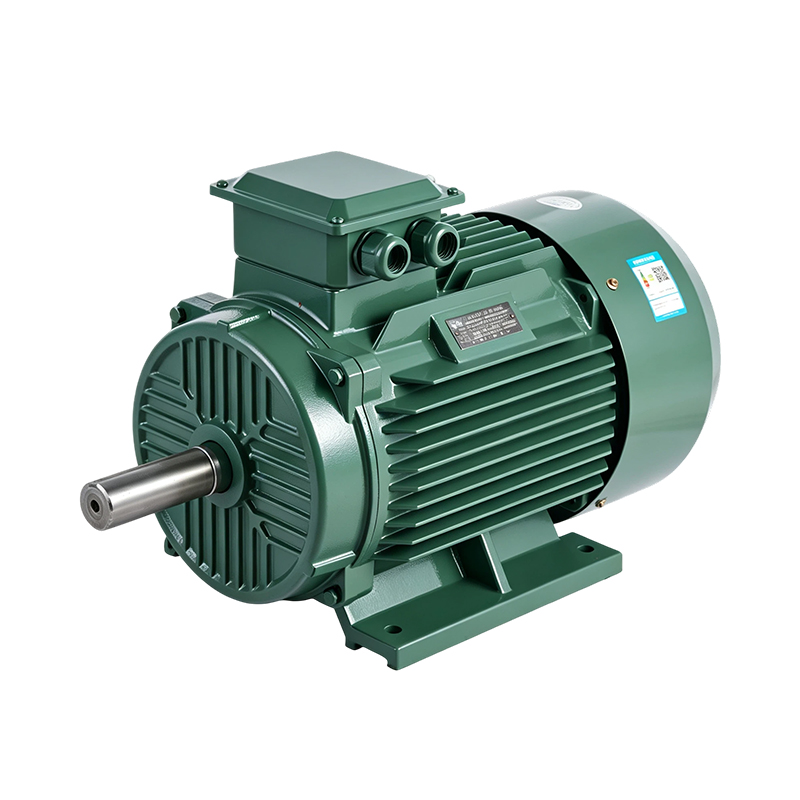 2極 YE4/IE4 高速省エネ誘導モータ(2極) 詳細を見る
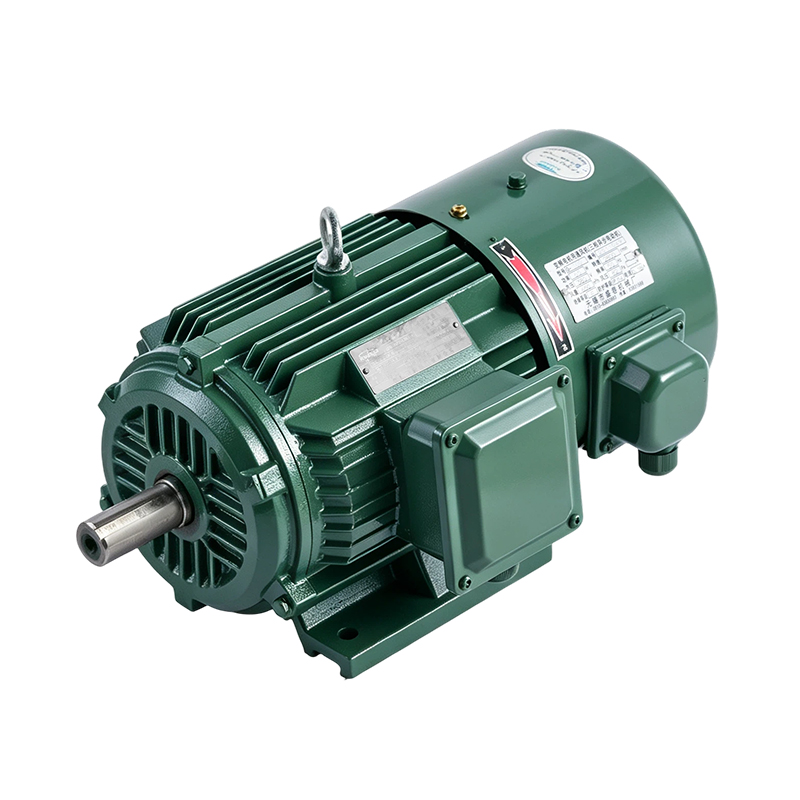
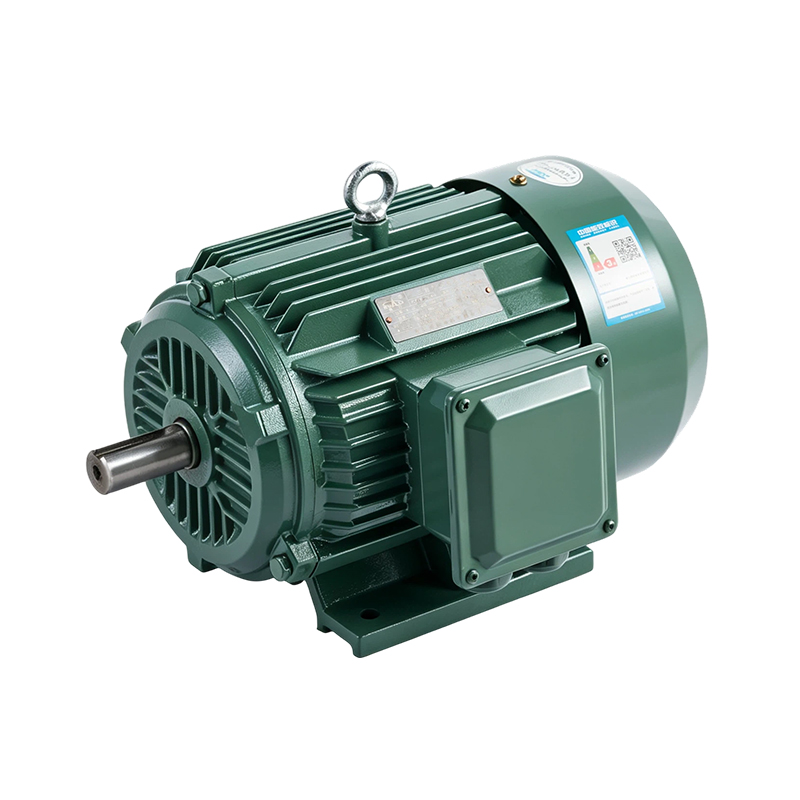 4極 YE3/IE3 汎用高効率誘導モータ(4極) 詳細を見る 6極 YE3/IE3 高耐久高効率誘導モータ(6極) 詳細を見る
OEM 機器用のカスタム三相誘導モーター
機器製造業者は、特殊なシャフト、標準外のフランジ、異なる電圧、または特定の取り付け位置など、カタログ品目とは異なるモーターを必要とすることがよくあります。として カスタム三相誘導モーターメーカー , Kuayue Motor は、標準モーター プラットフォームに基づいて構築された ODM および OEM カスタマイズ サービスを提供しています。同じアプローチが次の場合にも適用されます カスタムIE3モーターメーカー 、効率クラス、極数、およびフレームは生産前に顧客と合意されます。
カスタムリクエストをスピードアップするための情報
- 定格電力、極数、または必要な出力速度。
- 供給電圧と周波数(50 Hz と 60 Hz のデュアル使用を含む)。
- 取り付けタイプ、シャフト寸法、およびフランジの図面。
- 任務の種類、周囲条件、およびエンクロージャ保護のニーズ。
- ブレーキ、インバータ負荷巻線、防爆などのオプション。
として 産業用モーターのOEM機器メーカー そして 産業用電動機卸売業者 、同社は単一の機械製造業者と複数のフレーム サイズを在庫する販売代理店の両方をサポートしています。仕様詳細は公式サイトのお問い合わせフォームよりご確認ください。
カタログ内の特殊用途モーター
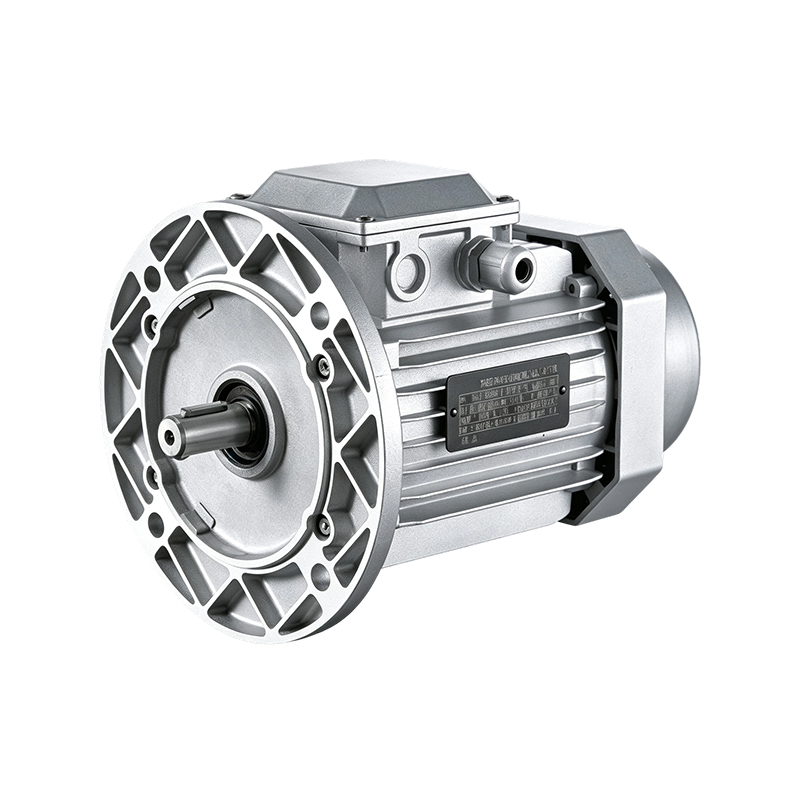 アルミニウムシェル YE3/IE3 高速アルミシェル誘導モータ(2極) 詳細を見る
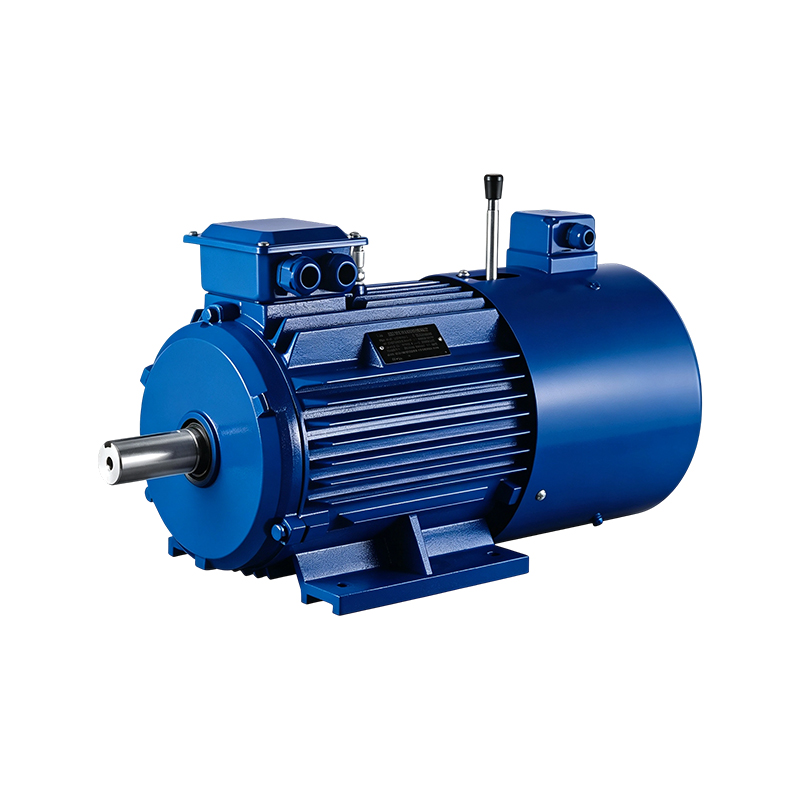
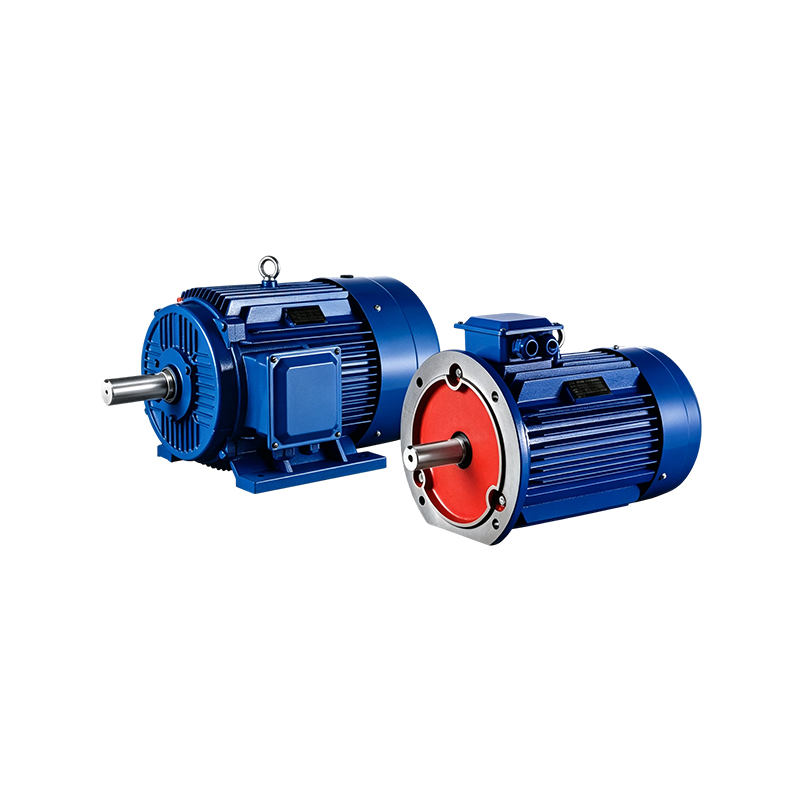 2 つのスピード YD2 標準二速誘導モーター (1500/3000 RPM) 詳細を見る
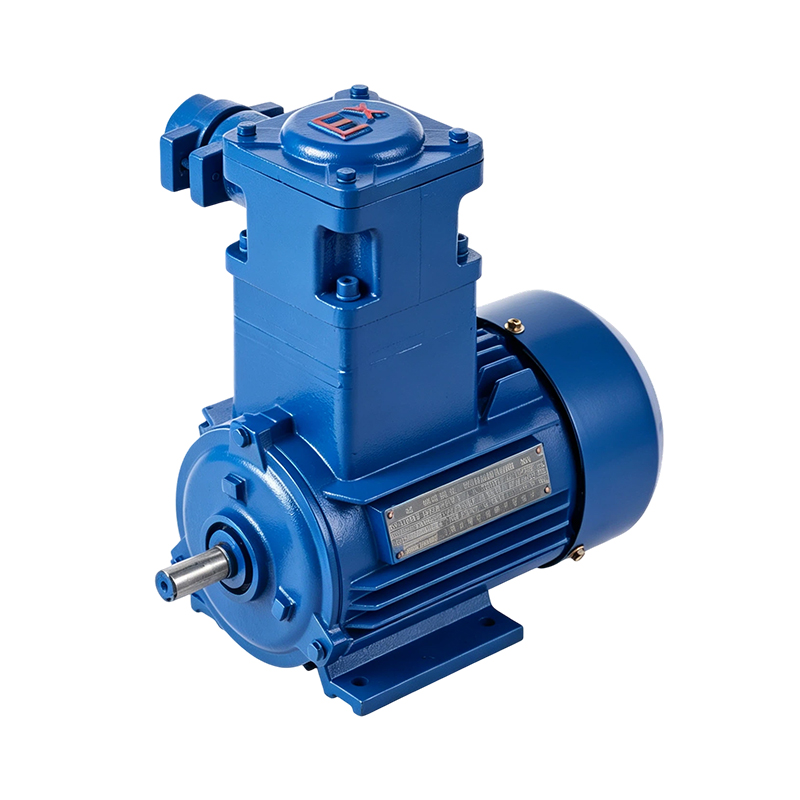 防爆 YBX3 標準防爆誘導電動機(4極) 詳細を見る