必要な製品がすぐに見つかります。
メンテナンスチームは、押収した15kWのポンプモーターを保管庫の棚にあったものと交換します。そして、入ったユニットは耐圧防爆型で、重量があり、標準的な機械の約3倍の価格で、機密扱いではない分野での認定を受けています。同じフランジに直接ボルトで固定されるため、次の調達レビューまでコストに疑問を抱く人はいません。
間違いは起こりやすいものです。 「非同期モーター」は製品ではありません。それは、すべてが 1 つの動作原理を共有する一連のマシンです。ローターは回転磁界よりわずかに遅く回転し、その速度差が滑りとなり、その滑りによってローターに電流が誘導されトルクが発生します。それ以外のすべて - 価格、始動動作、速度、コンプライアンス - は、その原則に基づいてマシンがどのように構築されているかによって決まります。
したがって、これが最初の答えです。産業用非同期モーターは、ロータ構造、供給フェーズ、効率クラス、極数、エンクロージャおよび環境定格、およびブレーキ、可変速度デューティ、多速度動作、防爆などのアプリケーション固有の機能という 6 つの軸に沿って分類されます。これら 6 つを解決すると、ネームプレートが自動的に書き出されます。
この記事の残りの部分では、一度に 1 つずつ説明します。実際には、単一軸の仕様エラーだけでモーターが元に戻るのに十分であるためです。
ローターは道路における最初で最大の分岐点です。かご型ローターは、アルミニウムまたは銅の棒が貫通した積層板を積み重ねたもので、両端がエンドリングで短絡されています。ブラシ、スリップ リング、摩耗する電気部品がないため、このタイプがポンプ、ファン、コンベア、コンプレッサー、工作機械などの一般産業で主流となっています。
巻線ロータ モータは、ロータ上に完全な三相巻線を担持し、それをスリップ リングを通して引き出します。そのため、始動時に外部抵抗を切り替えることができます。これにより、制御された電流で高い起動トルクが生成されるため、スリップリング機械は今でもクレーン、クラッシャー、ミル、長くて重いコンベヤーに使用されています。トレードオフは現実的です。検査するブラシ、清掃するスリップ リング、より大きなフレーム、より高い購入価格です。
最初に基礎となる理論が必要な場合は、当社の解説者をご覧ください。 三相非同期モーターとは実際には何ですか 回転するフィールドを歩き、わかりやすい言葉で滑ります。
| 特徴 | リスの檻 | ワインドローター(スリップリング) |
|---|---|---|
| ローターの設計 | エンドリングによりバーが短絡 | スリップリングとブラシを備えた三相巻線 |
| 始動トルク | 中程度、通常は全負荷トルクの約 2 倍 | 外部抵抗を介して高調整可能 |
| 始動電流 | 直接オンライン起動で定格電流の約 6 ~ 8 倍 | 定格電流近くに保持可能 |
| メンテナンス | ベアリングのみ | ベアリングにブラシとスリップリングを追加 |
| 典型的な義務 | ポンプ、ファン、コンベア、工作機械 | クレーン、破砕機、ミル、重量コンベア |
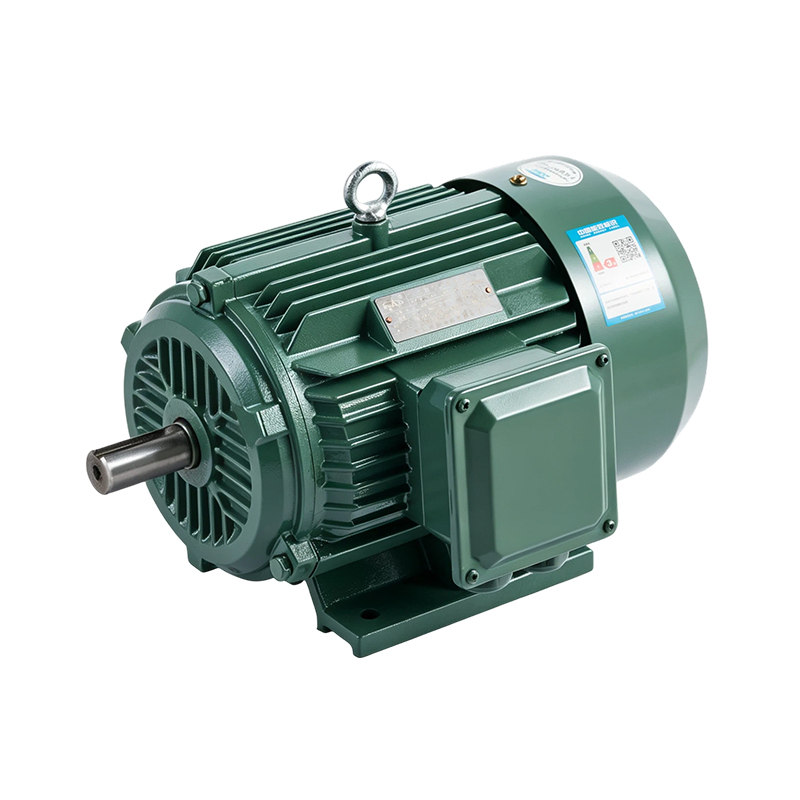
この記事で説明するほぼすべてのモーターは同じレイアウトに従っています。つまり、フィン付きフレームに圧入された積層ステーター コア、ステーター スロットに配置された三相巻線、シャフト上のかご型ローター、およびフレーム上部の端子ボックスです。
この図にある 2 つの詳細が、ほとんどの選択引数を決定します。 160 フレームではステーターとローター間のエアギャップは 1 ミリメートル未満であるため、ベアリングの磨耗、シャフトのたわみ、またはカップリングの位置のずれによってエアギャップが閉じ、数分でモーターが破損する可能性があります。また、ローターは外部と電気的に接続されていないため、通常摩耗する部品はベアリングだけです。
単相非同期モーターには始動制限があります。 1 つの電源位相では回転磁界が存在しないため、2 次巻線、コンデンサ、またはシェーディング リングによって回転磁界を作成する必要があります。一般的なタイプは、スプリットフェーズ、キャパシタ スタート、キャパシタ スタート キャパシタ ラン、永久分割キャパシタ (PSC)、およびシェーディング ポールです。コンデンサースタートは最高の始動トルクを提供し、PSC はより静かかつ効率的に動作し、シェードポールは安価で弱いため、主に小型ファンで生き残っています。
三相モーターにはそのようなことは必要ありません。トルクはよりスムーズになり、効率はより高く、同じフレームがより多くのパワーを供給します。およそ 0.75 ~ 1.1 kW を超えると、ほぼすべての産業用ドライブは三相であり、そのサイズを超える単相機械は主流の選択肢ではなく、ニッチな製品になります。
効率は監査の対象となる可能性が最も高い軸です。 IEC 60034-30-1 は、最新の銘板に表示される IE 効率クラスを定義しており、ほとんどの工業化市場では現在、最低値が適用されています。 EU 規則 2019/1781 は、0.12 kW から 1000 kW までの新しい三相モーターの大部分をカバーしており、中国の必須の GB 18613-2020 はそのグレードを IEC クラスに直接マッピングしています。YE3 は IE3 レベル、YE4 は IE4 レベルにあります。実際的な結果として、ノーブランドの IE2 マシンは、ほとんどの用途で合法的に市場に出すことができなくなります。
階級間の差はパーセンテージで見ると小さいように見えますが、金額では小さくありません。同じ 7.5 kW のモーターを年間 4,000 時間稼働させると、IE2 では損失が 1.0 kW 近くに収まり、IE3 では 0.8 kW 近くになるため、計算すると年間約 850 kWh が節約されることになります。 1 つのサイトに 30 台のモーターがある場合、これは予算ラインであり、四捨五入誤差ではありません。実際の節約量は、負荷率、供給品質、マシンが実際に全負荷になる頻度によって異なります。
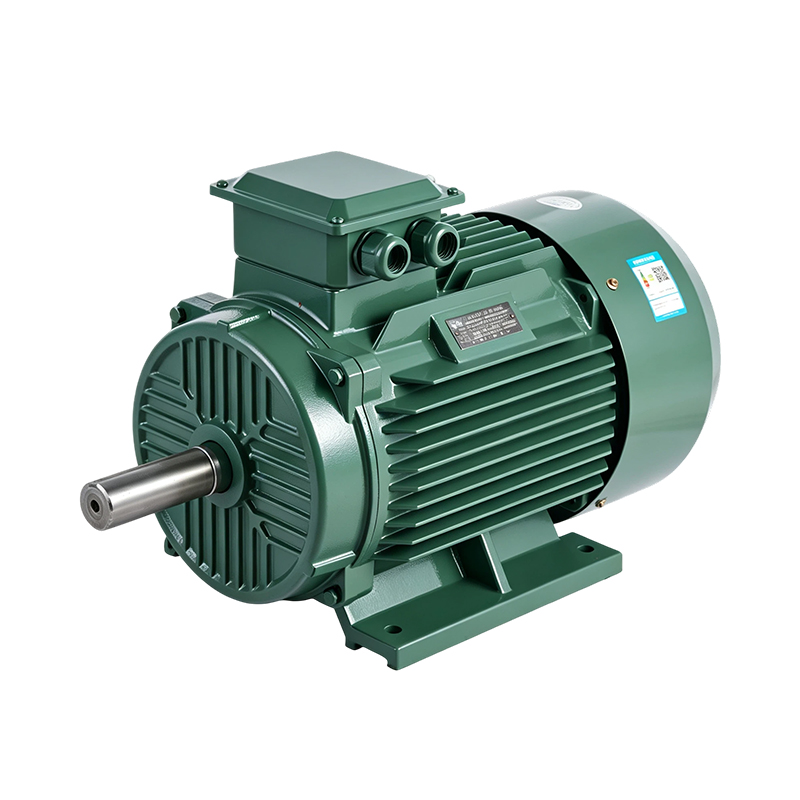 YE4/IE4超高効率モーター工場 YE4/IE4 高速省エネ誘導モータ(2極) 製品を見る→
同期速度は n = 120f/p に従います。そのため、50 Hz では、2 極モーターは 3000 rpm、4 極は 1500 rpm、6 極は 1000 で、8 極は 750 で回転します。負荷がかかると、ローターは数パーセント遅れます - これが滑りです - これが、4 極 50 Hz の銘板が通常 1450 と表示される理由です。 60 Hz では、同じモーターが約 20 パーセント速く動作します。
ポールは本当にトルクで決まります。極数が少ないほど、速度が向上し、フレームが小さくなり、単位サイズあたりのトルクが小さくなります。極数が多いほど、ギアボックスなしで低速と高トルクを意味し、直接駆動のミキサー、クラッシャー、低速コンベアに適しています。駆動機器に 2 つの固定速度が必要な場合 (たとえば、高速レシピと低速レシピのミキサー) では、ギアボックスや可変周波数ドライブを 2 速または 4 速モーターで完全に置き換えることができます。
同じ電気データを持つ 2 つのモーターでも、環境を考慮すると完全に異なる製品になる可能性があります。 IEC 60529 の IP コードは侵入保護を対象としています。IP55 は通常の工業用デフォルトであり、通常の洗浄や塩分を含んだ沿岸大気には耐えられません。IP56 または IP65 と耐食仕上げが現実的な出発点となります。冷却方法も重要です。完全に密閉されたファン冷却のマシンは、開放型またはパイプ換気型のマシンとは動作が大きく異なります。
周囲と高度は静音仕様のトラップです。標準定格は、周囲温度 40 ℃、標高 1,000 メートルを想定しています。どちらかを超えると、モーターの定格を下げるか、より高い絶縁クラスで指定する必要があり、多くの場合、1 つ上のフレーム サイズを購入する方が、18 か月後に巻線を交換するよりも安くなります。
危険区域は、スタイルの選択ではなく、別個の法制度です。ゾーン 1 またはゾーン 2 のガス雰囲気では、標準の TEFC モーターは、どんなによく作られていても使用できません。認証はゾーン、ガスグループ、温度クラスと一致する必要があります。 YBX3 シリーズなどの耐圧防爆設計は Ex d IIC T4 Gb と評価されており、関連する保護概念が異なる可燃性粉塵にも同じ論理が適用されます。
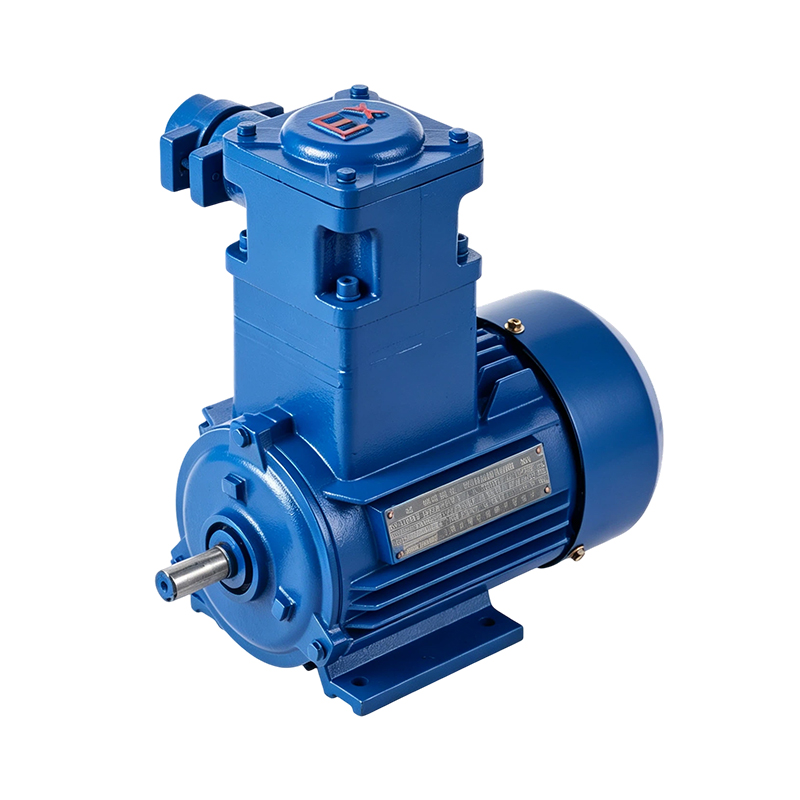 YBX3防爆モーター工場 YBX3 高速防爆誘導モータ(2極) 製品を見る→
最初の 5 軸が修正されると、専用のバリエーションの小さなグループが、汎用モーターでは解決できない問題を解決します。
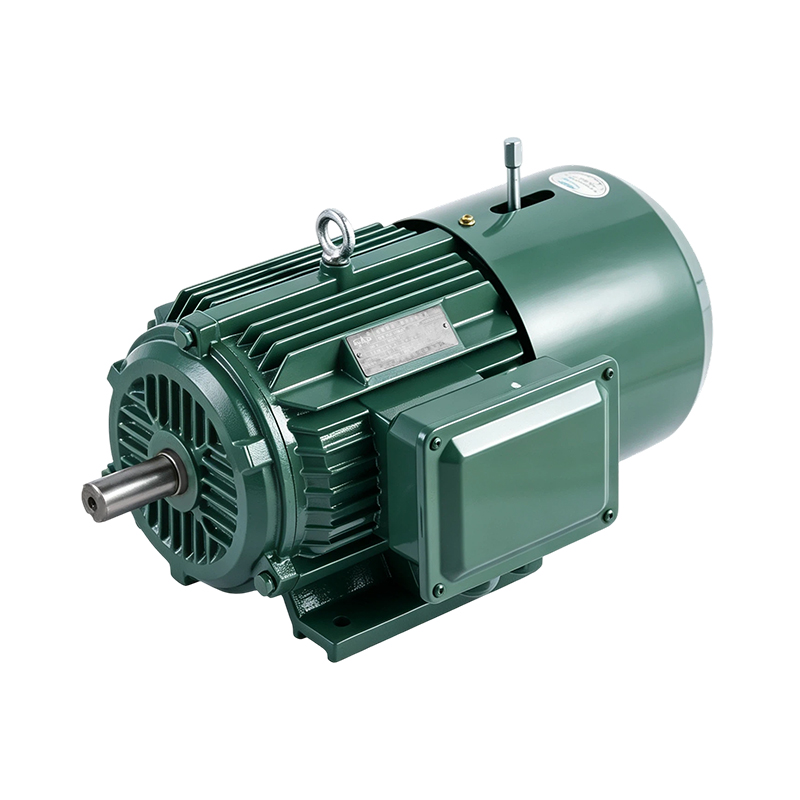 YEJ2電磁ブレーキモーターOEM工場 YEJ2 ハイサイクル急停止ブレーキモーター(2極) 製品を見る→
見積書のシリーズ名は、通常、6 つの軸の組み合わせを省略したものです。この表は、一般的な家族をそれぞれの家族が意図された義務にマッピングしています。
| 家族 | 主な特徴 | 典型的な義務 |
|---|---|---|
| YE3 / IE3 | 高効率、標準およびアルミニウムシェルバージョン | 一般産業用、ポンプ、ファン、コンプレッサー |
| YE4 / IE4 | 超高効率 | エネルギーコストが支配的な場合の継続的な勤務 |
| YBX3 | 耐圧防爆構造 | ゾーン 1 およびゾーン 2 のガスエリア、可燃性粉塵 |
| YEJ2 | 電磁バネ式ブレーキ | 保持・停止・位置決め |
| YVF2 | インバーターデューティの巻線と冷却 | 定トルク速度制御 |
| YVFEJ2 | インバータデューティ+ブレーキ | インデックス作成と高速位置決め |
| YD2 | 2 つまたは 4 つの個別の速度 | ミキシング、ファンステージング、工作機械 |
ほとんどの調達紛争は、6 つの軸のうちの 1 つが偶然に任せられていることに遡ります。通常は環境定格または極数です。これは、モーターが現場に設置されるまではどちらも詳細に見えるためです。見積書を発行する前に、効率クラス、極数、IP 定格、取り付け配置、始動方法を書面に記載し、可変周波数ドライブを接続するかどうかを明確に述べてください。
デューティポイントが特殊な場合は、カタログ表からフレームサイズを選択するのではなく、荷重データを問い合わせと一緒に送信してください。当社のエンジニアは、何かを構築する前に、タイプ、フレーム、取り付けを確認します。 あなたのアプリケーションについて私たちのチームに相談してください そして、家族の名前ではなく、具体的な推奨事項を提示して戻ってきます。
同じマシンを 2 つの角度から説明しています。 「誘導電動機」では、固定子磁界からの誘導によって回転子電流がどのように生成されるかを説明します。 「非同期モーター」はその結果を説明しています。ローターは磁界よりも遅く回転しなければならず、そうでなければ誘導は発生しません。かご型 AC モーターと巻線ローター型 AC モーターは、どちらも誘導モーターであり、非同期モーターでもあります。
三相かご型モーター: TEFC、IP55、2 極または 4 極、IE3 または IE4 効率。ポンプをオン/オフするのではなく速度制御する場合は、インバータ負荷巻線を指定します。ブレーキ機能や防爆機能は、現場で本当に必要な場合にのみ追加してください。
これらは、IEC 60034-30-1 で定義された国際効率クラスです。 IE3 は、EU および中国のほとんどの新しい産業用モーターに対する現在の必須最小要件であり、IE4 はその次のステップアップです。クラスが高いほど、損失が少なく、購入価格が高く、機械の耐用年数全体にわたるランニングコストが低くなります。
速度とトルクで選んでください。 50 Hz では、2 極は約 2900 rpm、4 極は約 1450 rpm、6 極は約 965 rpm、8 極は約 725 rpm で動作します。被駆動機器が受け入れられる最速のオプション (フレームが小型で安価) を選択し、低速でのトルクやギアボックスなしの直接駆動が必要な場合は、より多くの極に移行します。
ガスの場合はゾーン 1 またはゾーン 2、可燃性粉塵の場合はゾーン 21 および 22 など、機密扱いのエリアに設置される場合。モーターには、ゾーン、ガスグループ、温度クラスに一致する証明書が付いている必要があります。標準の IP55 TEFC モーターは、物理的にサイズが同じであっても、代替品にはなりません。
定格速度またはそれに近い速度では、短いケーブル長で、多くの標準モーターが対応します。問題は、低速での定トルク動作です。シャフトに取り付けられたファンがローターとともに減速するため、巻線が過熱し、インバーターのスイッチングによって絶縁に電圧ストレスが加わります。そのためには、個別の冷却とインバーターグレードの絶縁を備えた VFD モーターを指定してください。